
2027학년도 대학원생 · 학부연구생 모집Recruiting graduate students and undergraduate researchers for 2027
4D 레이더 AI와 센서 융합을 함께 연구할 석사 · 박사 · 석박통합과정 대학원생과 학부연구생을 모집합니다.PILab is looking for M.S., Ph.D., and integrated-program students and undergraduate researchers in 4D radar AI and sensor fusion.
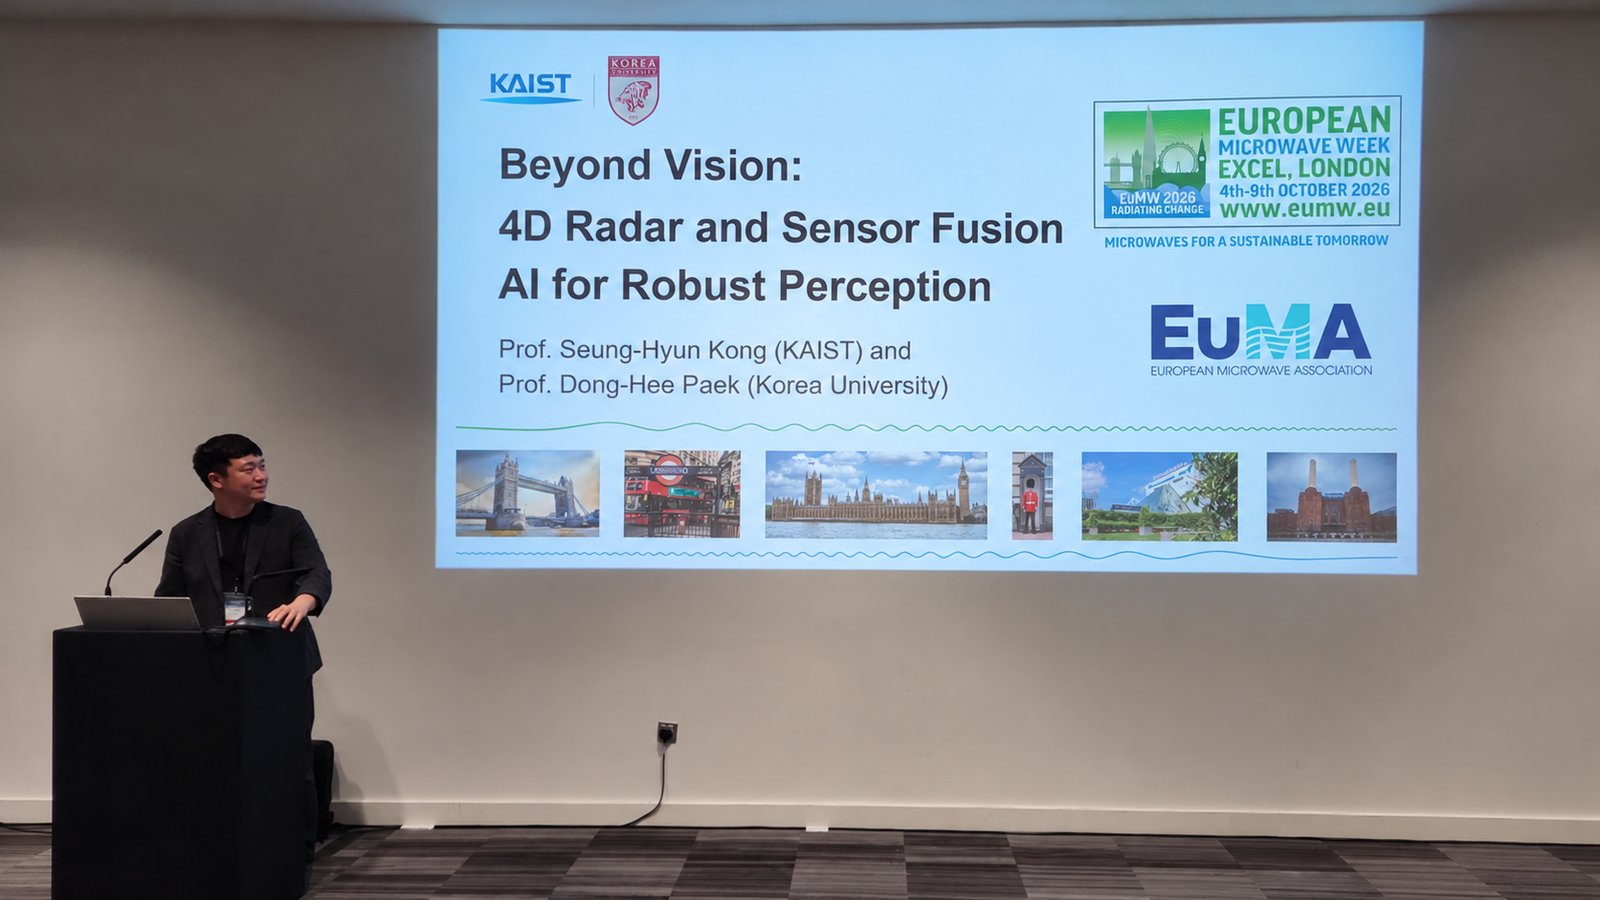
EuMW 2026 EuRAD 단기강좌 SF03 공동 주관 · 강연Co-chairing EuRAD Short Course SF03 at EuMW 2026
백동희 교수가 런던에서 열린 EuMW 2026에서 4D 레이더와 센서 융합 AI를 주제로 한 단기강좌를 공동 주관하고 강연했습니다.Prof. Paek co-chaired and lectured a short course on 4D radar and sensor fusion AI at EuMW 2026 in London.
IEEE ICRA 2026 튜토리얼 및 Radar Workshop 초청 강연Tutorial and Radar Workshop invited talk at IEEE ICRA 2026
오스트리아 빈에서 열린 ICRA 2026에서 4D 레이더 AI의 입력 패러다임 변화를 주제로 튜토리얼과 초청 강연을 진행했습니다.At ICRA 2026 in Vienna, Prof. Paek gave a tutorial and an invited talk on shifting input paradigms in 4D radar AI.
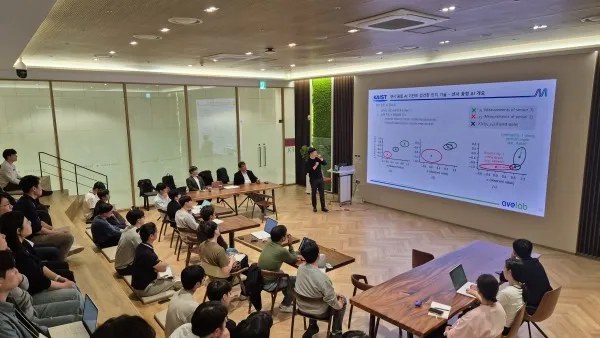
LG이노텍에서 강건한 자율주행 AI 기술 세미나 발표Seminar on robust autonomous driving AI at LG Innotek
KAIST AVE Lab 공승현 교수님, 이석준 박사과정과 함께 LG이노텍에서 센서 융합 인지와 Physical AI·VLA 기반 판단·제어 기술을 소개했습니다.With Prof. Seung-Hyun Kong and Ph.D. student Seokjun Lee of KAIST AVE Lab, we presented sensor-fusion perception and Physical AI/VLA-based decision and control at LG Innotek.
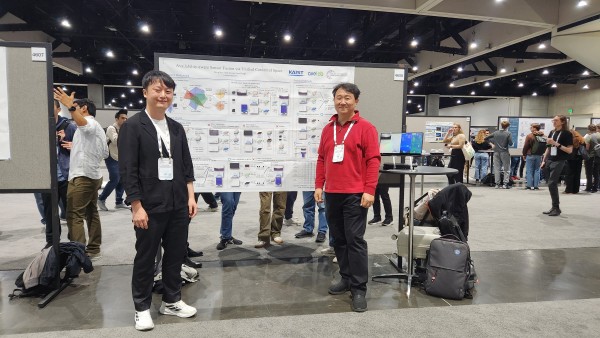
NeurIPS 2025에서 가용성 인지 센서 융합 AI 발표Availability-aware sensor fusion presented at NeurIPS 2025
센서 상태를 실시간으로 판단해 융합 비중을 조절하는 ASF 연구를 미국 샌디에이고 NeurIPS 2025에서 발표했습니다.At NeurIPS 2025 in San Diego, we presented ASF, which estimates each sensor's availability in real time and adjusts fusion weights.
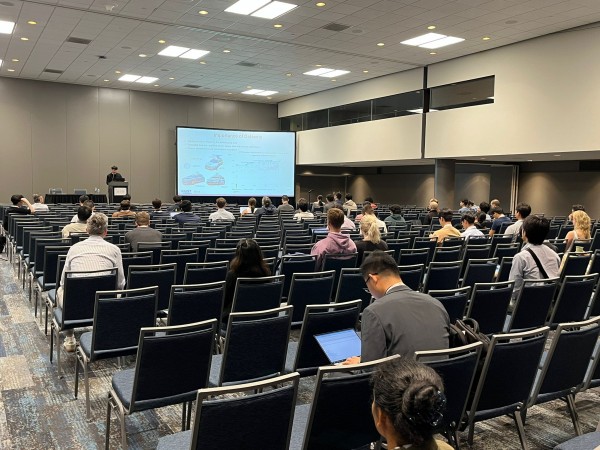
ICRA 2025에서 4D 레이더·센서 융합 AI 튜토리얼 진행4D radar and sensor fusion AI tutorial at ICRA 2025
미국 애틀랜타에서 열린 ICRA 2025에서 4D 레이더 하드웨어·신호처리부터 카메라·LiDAR 융합 AI까지 다루는 튜토리얼을 진행했습니다.At ICRA 2025 in Atlanta, we gave a tutorial covering 4D radar hardware and signal processing through camera–LiDAR fusion AI.
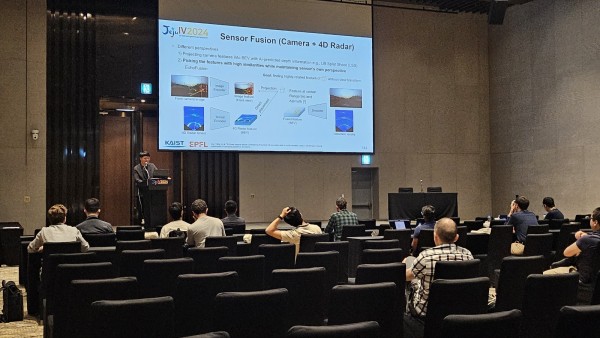
IEEE IV 2024에서 4D 레이더 튜토리얼 공동 진행4D radar tutorial at IEEE IV 2024
제주에서 열린 IEEE IV 2024에서 EPFL Junfeng Guan 박사와 함께 4D 레이더 하드웨어부터 AI까지 다루는 튜토리얼을 진행했습니다.At IEEE IV 2024 in Jeju, we co-presented a tutorial on 4D radar from hardware to AI with Dr. Junfeng Guan of EPFL.
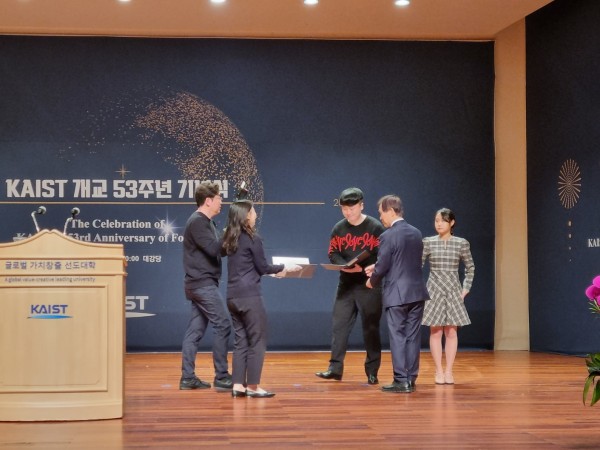
KAIST 글로벌 리더십 포상(도전 부문) 수상KAIST Global Leadership Award (Challenge category)
KAIST 개교 53주년 기념식에서 백동희 교수(당시 박사과정)가 글로벌 리더십 포상 도전 부문을 수상했습니다.At KAIST's 53rd anniversary ceremony, Prof. Dong-Hee Paek (then a Ph.D. student) received the Global Leadership Award in the Challenge category.
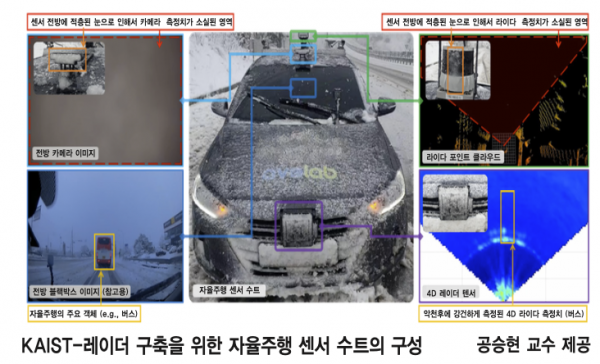
카이스트신문 제510호, 악천후 자율주행 4D 레이더 AI 연구 소개KAIST campus newspaper (issue 510) features our 4D radar AI research
카이스트신문이 K-Radar 연구를 ‘악천후에서도 자율주행을 가능하게 하는 4D Radar 인공지능 기술’로 소개했습니다.The KAIST campus newspaper featured K-Radar as AI that keeps autonomous driving working in bad weather.
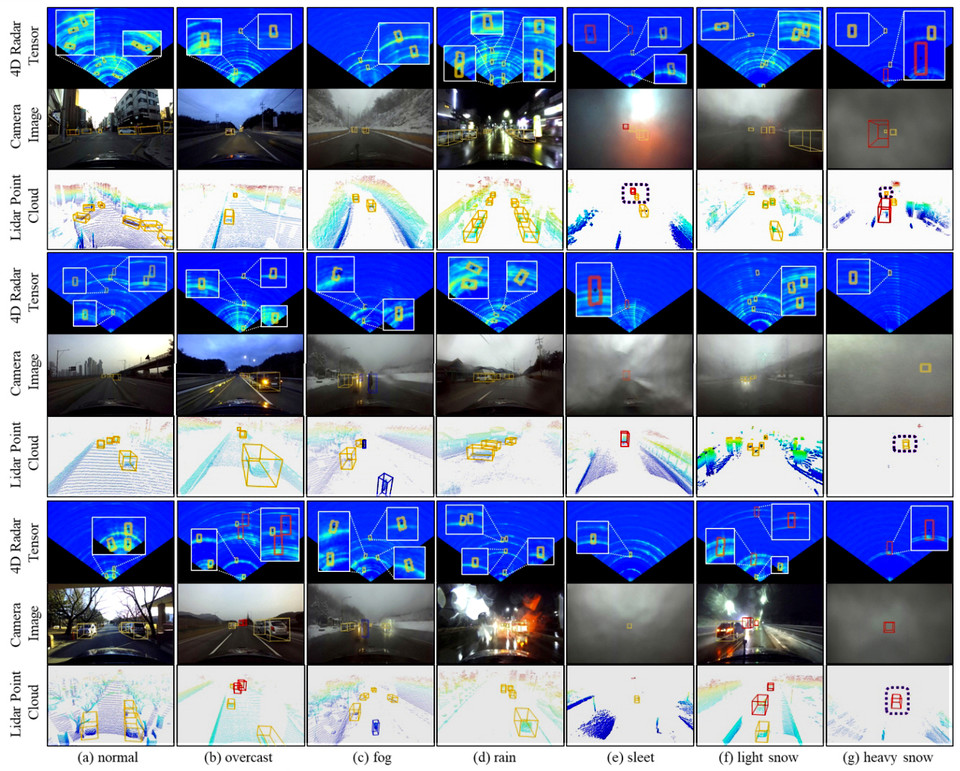
4D 레이더 AI 연구 K-Radar, NeurIPS 2022 게재K-Radar accepted at NeurIPS 2022
4D 레이더 텐서 데이터셋 K-Radar와 검출 네트워크가 NeurIPS 2022 Datasets and Benchmarks Track에 게재되었습니다.The K-Radar 4D radar tensor dataset and detection network were accepted at the NeurIPS 2022 Datasets and Benchmarks Track.
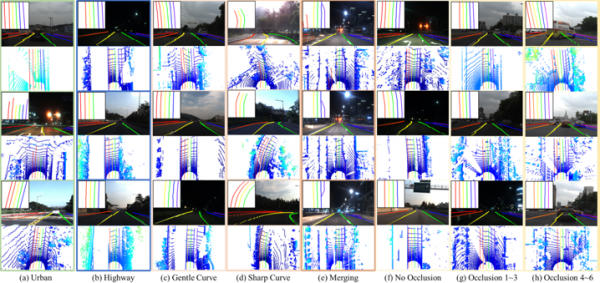
LiDAR 차선 인식 데이터셋 K-Lane, CVPR 2022 Workshop 게재K-Lane LiDAR lane dataset accepted at the CVPR 2022 Workshop
대규모 LiDAR 차선 인식 데이터셋 K-Lane과 차선 검출 네트워크 LLDN-GFC가 CVPR 2022 WAD에 게재되었습니다.K-Lane, a large-scale LiDAR lane dataset, and the LLDN-GFC network were accepted at CVPR 2022 WAD.
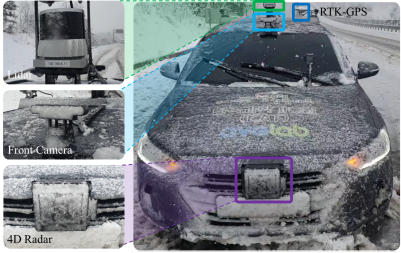
악천후 자율주행을 위한 대규모 4D 레이더 데이터셋 K-Radar 구축K-Radar: a large-scale 4D radar dataset for driving in adverse weather
폭설·폭우·안개 속 주행을 담은 대규모 4D 레이더 데이터셋과 벤치마크 K-Radar를 구축했습니다.We built K-Radar, a large-scale 4D radar dataset and benchmark recorded in heavy snow, rain, and fog.